
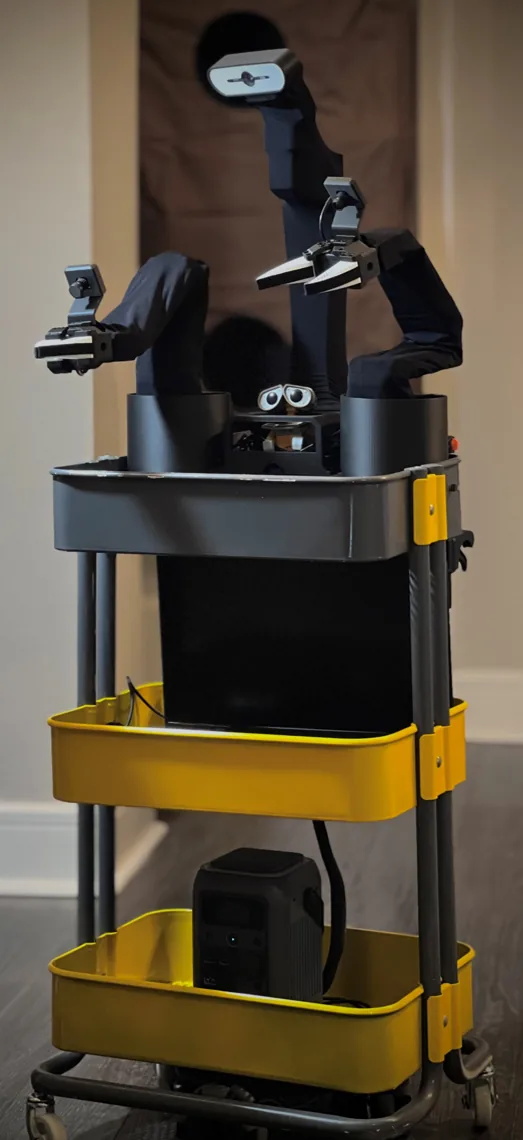
ภาพถ่ายและโมเดล 3 มิติ: โครงการ XLeRobot (github.com/Vector-Wangel/XLeRobot), Apache-2.0
ArmoGo ติดแขน SO-101 สองตัว (แขนแบบเดียวกับ Armo) หัวกล้องพร้อมกล้อง 3 ตัว และฐานล้อ ไว้บนรถเข็น IKEA RÅSKOG ทำงานบน LeRobot เหมือนกัน สิ่งที่เรียนจาก Armo บนโต๊ะจึงต่อยอดได้ทันที
เป็นแพลตฟอร์มสำหรับวิจัยและการสอน ไม่ใช่หุ่นยนต์สำเร็จรูปสำหรับผู้บริโภค ต้องเขียน Python เป็น แลกกับการได้หุ่นยนต์เคลื่อนที่พร้อมแขนกลในราคาเพียงเศษเสี้ยวของราคาปกติ มีทั้งฮาร์ดแวร์โอเพนซอร์ส ไฟล์ URDF และระบบจำลอง
เราจัดหาชุด ประกอบ ปรับเทียบ และช่วยบันทึกชุดข้อมูลแรกให้ได้ และมีคอร์ส ArmoGo แบบลงมือทำด้วย ส่วนรถเข็น IKEA แบตเตอรี่ และ Raspberry Pi ต้องจัดหาแยก
- ผู้ผลิต
- GSF Robotics & AI พัฒนาต่อจาก XLeRobot แบบโอเพนซอร์ส
- ประเภท
- หุ่นยนต์เคลื่อนที่แขนคู่
- เหมาะกับ
- ห้องแล็บในมหาวิทยาลัย · สตาร์ทอัพด้านหุ่นยนต์และ AI · เมกเกอร์ที่มีประสบการณ์
- ราคา
- สอบถามราคาราคาขึ้นอยู่กับรุ่นของชุด ค่านำเข้า และต้องการให้ประกอบให้หรือไม่
ความสามารถ
ArmoGo ทำอะไรได้บ้าง
- สองแขนบนฐานเดียว
- แขน SO-101 แบบ 6 ข้อต่อพร้อมมือจับ 2 ตัว หัวกล้องที่ขยับด้วยเซอร์โว 2 ตัว และฐานเคลื่อนที่
- บังคับได้หลายแบบ
- คีย์บอร์ด จอย Xbox หรือ Switch Joy-Con แขน leader ของ SO-101 หรือแว่น Meta Quest
- ทำงานบน LeRobot
- บันทึกชุดข้อมูลในรูปแบบ LeRobot แล้วฝึก ACT หรือ SmolVLA ได้ มีสูตรจากชุมชนสำหรับ pi0.5 ด้วย
- โอเพนซอร์ส (Apache-2.0)
- โมเดล 3 มิติ ไฟล์ URDF รายการชิ้นส่วน และโค้ดเปิดเผยทั้งหมด ซ่อมและดัดแปลงได้ทุกส่วน
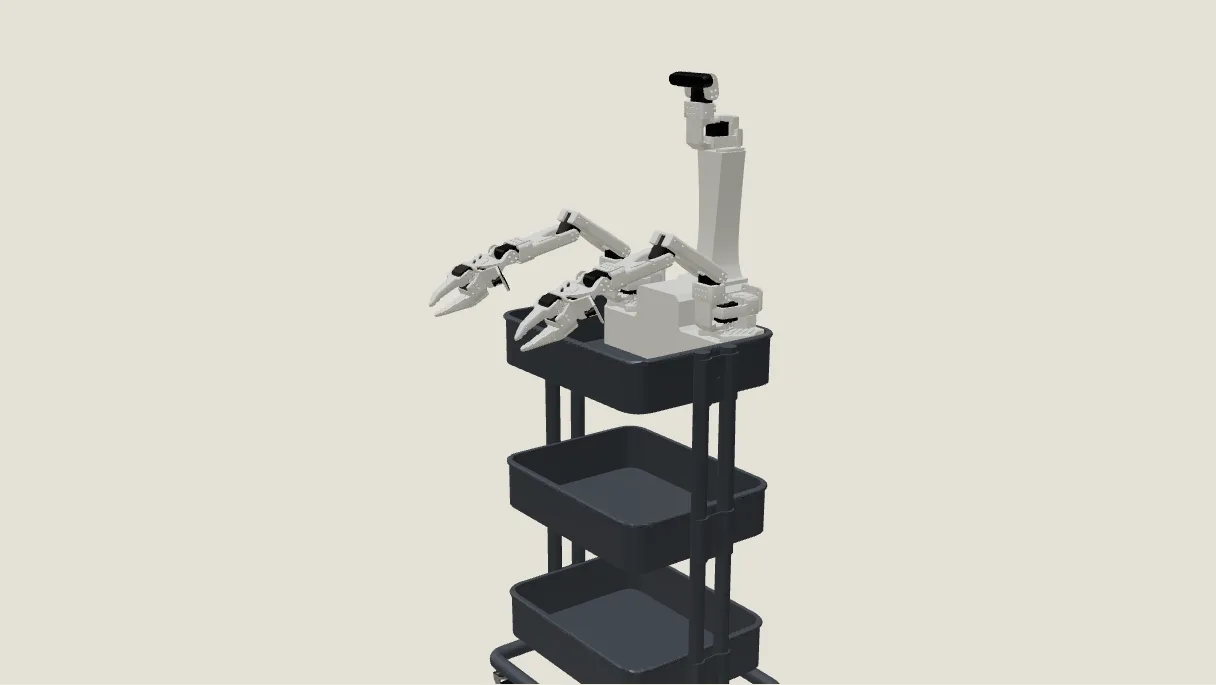
โมเดล 3 มิติ
หุ่นยนต์ทั้งตัวแบบ 3 มิติ
สเปก
- พัฒนาต่อจาก
- โครงการโอเพนซอร์ส XLeRobot (Apache-2.0)
- แขน
- SO-101 × 2 แขนละ 6 ข้อต่อรวมมือจับ
- ตัวขับเคลื่อน
- เซอร์โว Feetech STS3215 12 V
- หัว
- หัวกล้องขยับด้วยเซอร์โว 2 ตัว
- กล้อง
- ที่ข้อมือ 2 + ที่หัว 1 (เลือกใช้ RealSense ได้)
- ระยะเอื้อม
- ≈ 40 ซม. ต่อแขน
- น้ำหนักบรรทุก
- ≈ 0.6–1 กก. ต่อแขน
- ความสูงพื้นที่ทำงาน
- ≈ 0.5–1.25 ม. จากพื้น
- คอมพิวเตอร์
- แล็ปท็อปหรือ PC ของคุณ หรือใช้ Raspberry Pi 5 ก็ได้
- ไฟเลี้ยง
- พาวเวอร์สเตชันแบบพกพาผ่าน USB-C (กินไฟสูงสุด ≈ 180 W)
- ซอฟต์แวร์
- Hugging Face LeRobot, ระบบจำลอง ManiSkill, Python
- สัญญาอนุญาต
- Apache-2.0
ในกล่องมีอะไรบ้าง
| รายการ | จำนวน |
|---|---|
| แขน follower SO-101 × 2 ประกอบแล้ว (เซอร์โว 12 V) | — |
| ชุดขยายฐาน: เซอร์โว 4 ตัว ล้อขับเคลื่อน 2 ล้อ ชิ้นส่วนพิมพ์ 3 มิติ และน็อต | — |
| โมดูลกล้อง 2 MP | 3 |
| อะแดปเตอร์ 12 V | 2 |
ไม่รวมในชุด: รถเข็น IKEA แบตเตอรี่ Raspberry Pi และ RealSense
การใช้งาน
ใช้งานที่ไหนได้บ้าง
ตัวอย่างการใช้งาน
- งานวิจัย imitation learning และ VLA
- เก็บชุดข้อมูลจากการบังคับแขน
- คอร์สหุ่นยนต์ระดับมหาวิทยาลัย
- ทดลองต้นแบบงานของหุ่นยนต์บ้านและหุ่นยนต์บริการ
เอกสารและซอร์สโค้ดต้นทาง
- XLeRobot บน GitHubgithub.com
- เอกสาร XLeRobotxlerobot.readthedocs.io
บริการจากเรา
สิ่งที่เราเพิ่มให้นอกจากตัวฮาร์ดแวร์
- ประกอบและปรับเทียบ
- เราประกอบ ปรับเทียบ และทดสอบแขนกลและหุ่นยนต์เคลื่อนที่ให้ก่อนส่งถึงมือคุณได้
- คลาสและเวิร์กช็อป
- เราเคยสอนพื้นฐานหุ่นยนต์ให้นักศึกษาอาชีวะ และดูแลชมรมหุ่นยนต์ในโรงเรียนประถม ทำแบบเดียวกันให้โรงเรียนหรือทีมของคุณได้
- ดูแลเป็นภาษาไทย
- ตอบคำถาม จัดหาอะไหล่ และซ่อม โดยวิศวกรทีมเดียวกับที่ขายให้คุณ
- ซอฟต์แวร์เฉพาะงาน
- อยากให้หุ่นยนต์ทำงานเฉพาะทาง? เราเป็นบริษัทพัฒนาซอฟต์แวร์ด้วย
สินค้าอื่นจาก GSF
สินค้าอื่นๆ
 ชุดหุ่นยนต์ STEMMakerzoidต่อหุ่นยนต์จากตัวต่อ แล้วเขียนโปรแกรมสั่งงานจากมือถือเริ่มต้น ฿2,400
 แพลตฟอร์มเรียนหุ่นยนต์ออนไลน์RoboParkเรียนเขียนโปรแกรมหุ่นยนต์ในระบบจำลองออนไลน์ ไม่ต้องมีหุ่นจริงอยู่ระหว่างพัฒนา
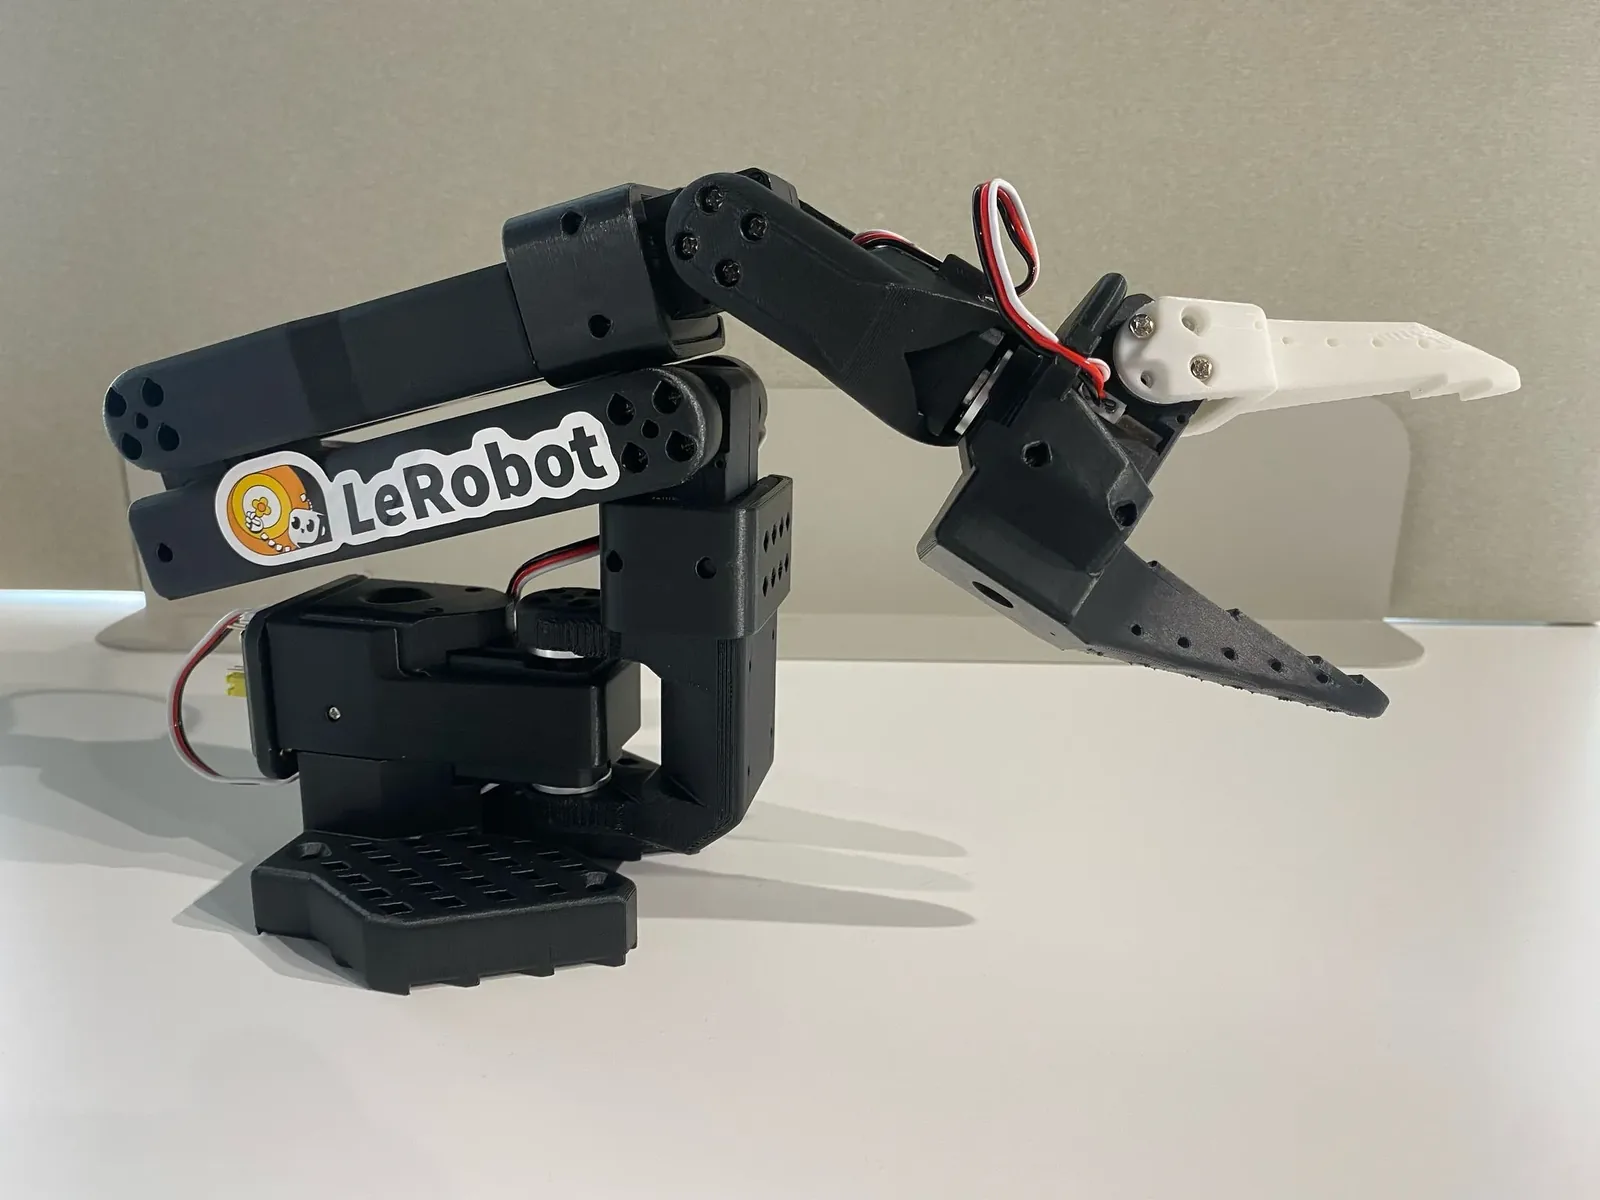 ชุดแขนกลArmoขยับแขนตัวหนึ่งด้วยมือ อีกตัวจะทำตาม แล้วเรียนรู้งานนั้นได้เองสอบถามราคา
- เครื่องมือบริหารโปรเจกต์Takticระบบติดตามงานสำหรับทีมซอฟต์แวร์และหุ่นยนต์ ใช้ง่ายกว่า Jiraอยู่ระหว่างพัฒนา
สอบถามราคาและระยะเวลาส่งของ ArmoGo
บอกเราว่าจะใช้ทำอะไร และต้องการให้ประกอบให้หรือไม่ แล้วเราจะแจ้งราคาและระยะเวลาส่งของ
- โทรศัพท์
- 092-270-2597086-505-3533
- สำนักงาน
- 52/9 หมู่บ้านสุชาวดี หมู่ 3 ซอยสุขประชาสรรค์ 3ถนนติวานนท์ ตำบลบางพูดอำเภอปากเกร็ด จังหวัดนนทบุรี 11120เปิดใน Google Maps
- เวลาทำการ
- จันทร์–ศุกร์ 9:00–18:00 น.