
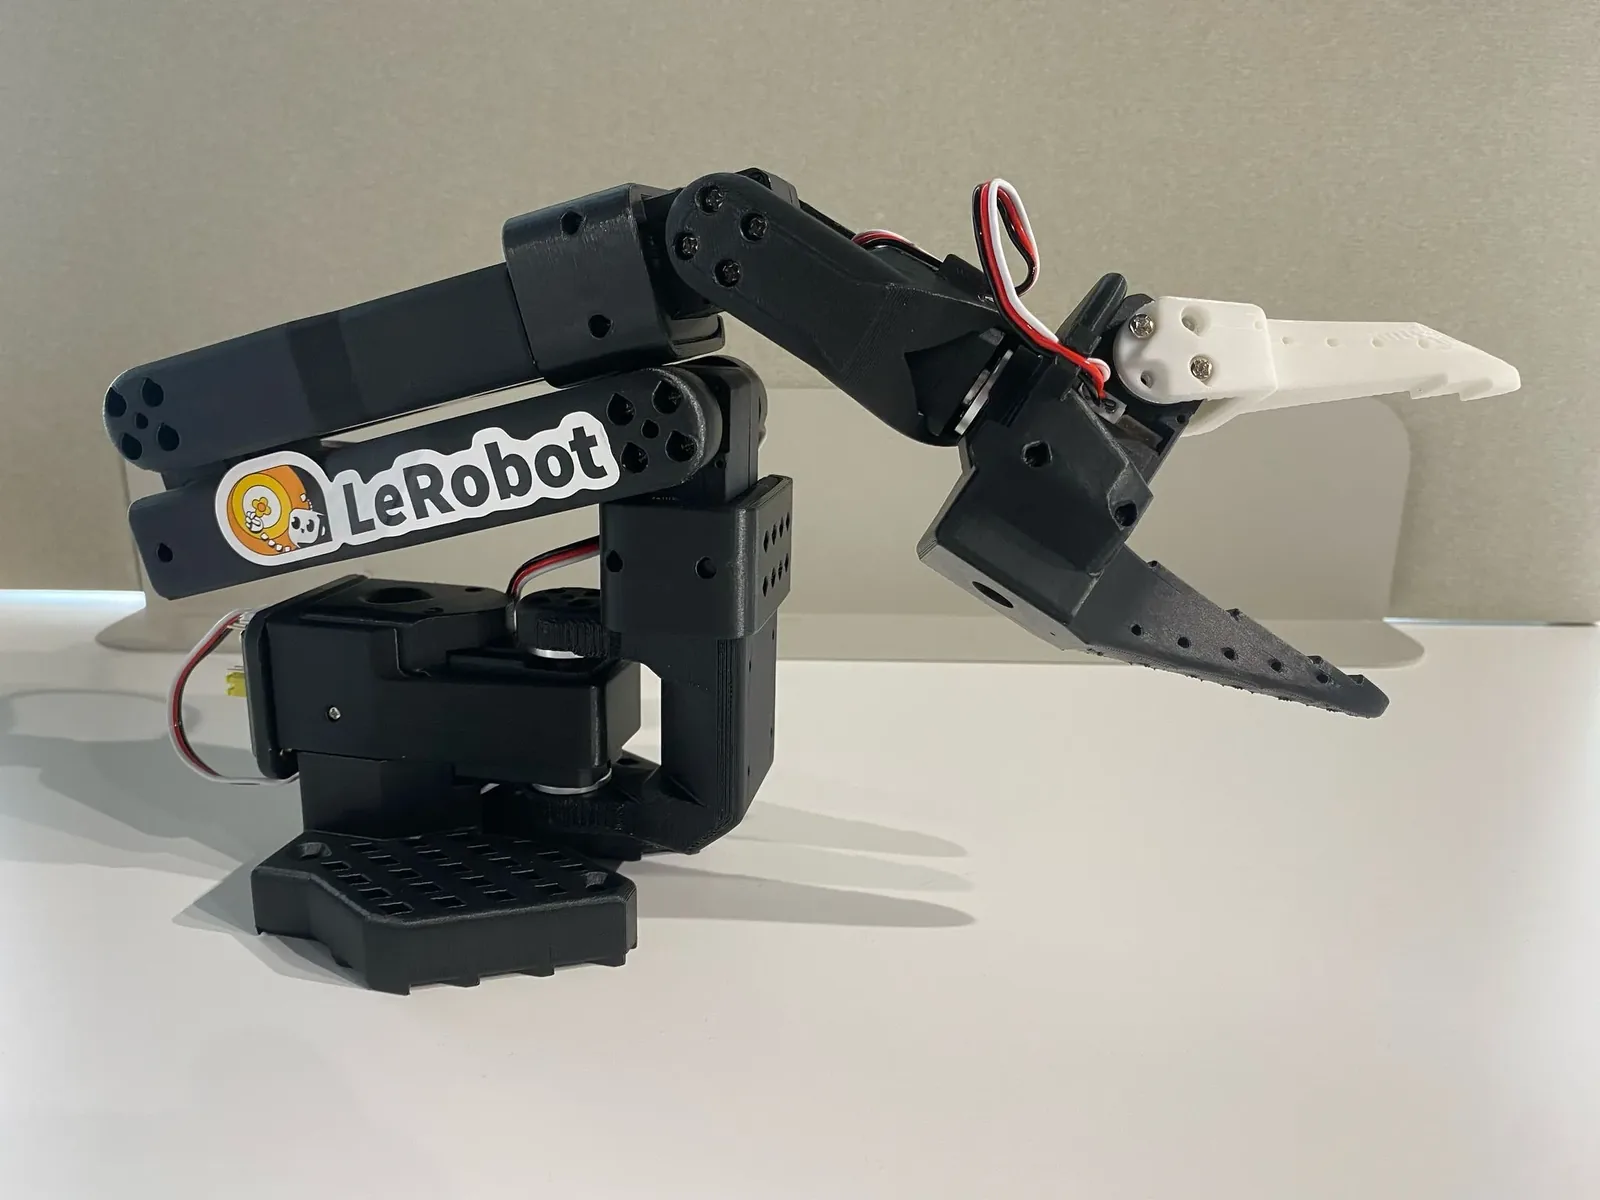
ภาพถ่ายและโมเดล 3 มิติ: TheRobotStudio / Hugging Face SO-ARM100, Apache-2.0 โมเดลปรับให้เรียบง่ายและเปลี่ยนสีโดย GSF
Armo คือ SO-101 ที่เราประกอบขึ้นเอง SO-101 เป็นแขนกลต้นแบบของ LeRobot ไลบรารีเรียนรู้หุ่นยนต์แบบโอเพนซอร์สของ Hugging Face มาเป็นคู่: ขยับแขน leader ด้วยมือ แล้วแขน follower จะทำตามแบบเรียลไทม์
บันทึกการสาธิตงานราว 50 ครั้ง เช่น หยิบบล็อกใส่กล่อง แล้วฝึกโมเดลอย่าง ACT บน GPU ตัวเดียว แขน follower ก็จะทำงานนั้นได้เอง ชุดข้อมูลและโมเดลแชร์ต่อบน Hugging Face Hub ได้
เป็นวิธีสอนการเรียนรู้ของหุ่นยนต์อย่างจริงจังที่ประหยัดที่สุดที่เรารู้จัก เราประกอบและปรับเทียบแขนทั้งคู่ให้ และมีคอร์ส Armo แบบลงมือทำสำหรับนักเรียน ครู และวิศวกร
- ผู้ผลิต
- GSF Robotics & AI พัฒนาต่อจาก SO-101 และ LeRobot แบบโอเพนซอร์ส
- ประเภท
- ชุดแขนกล
- เหมาะกับ
- มหาวิทยาลัยและวิทยาลัยอาชีวะ · วิศวกร AI · เมกเกอร์
- ราคา
- สอบถามราคาราคาขึ้นอยู่กับตัวเลือกเซอร์โว (แขน follower 5 V หรือ 12 V) และกล้อง
ความสามารถ
Armo ทำอะไรได้บ้าง
- บังคับแบบ leader–follower
- จับแขน leader ขยับด้วยมือ แขน follower จะขยับตามทุกข้อต่อ
- ฝึกโมเดลได้จริง
- ACT, Diffusion Policy, SmolVLA, Pi0 และอีกหลายแบบ มีให้ใช้ใน LeRobot อยู่แล้ว
- ปรับเทียบเหมือนกันทุกตัว
- โมเดลที่ฝึกบน Armo ตัวหนึ่งใช้กับอีกตัวได้ ทั้งห้องเรียนจึงแชร์โมเดลกันได้
- ฮาร์ดแวร์โอเพนซอร์ส
- ชิ้นส่วนสำหรับพิมพ์ 3 มิติ ไฟล์ CAD แบบ STEP และโมเดล MuJoCo เปิดเผยทั้งหมด ชิ้นส่วนที่เสียหายเปลี่ยนได้ในราคาไม่แพง
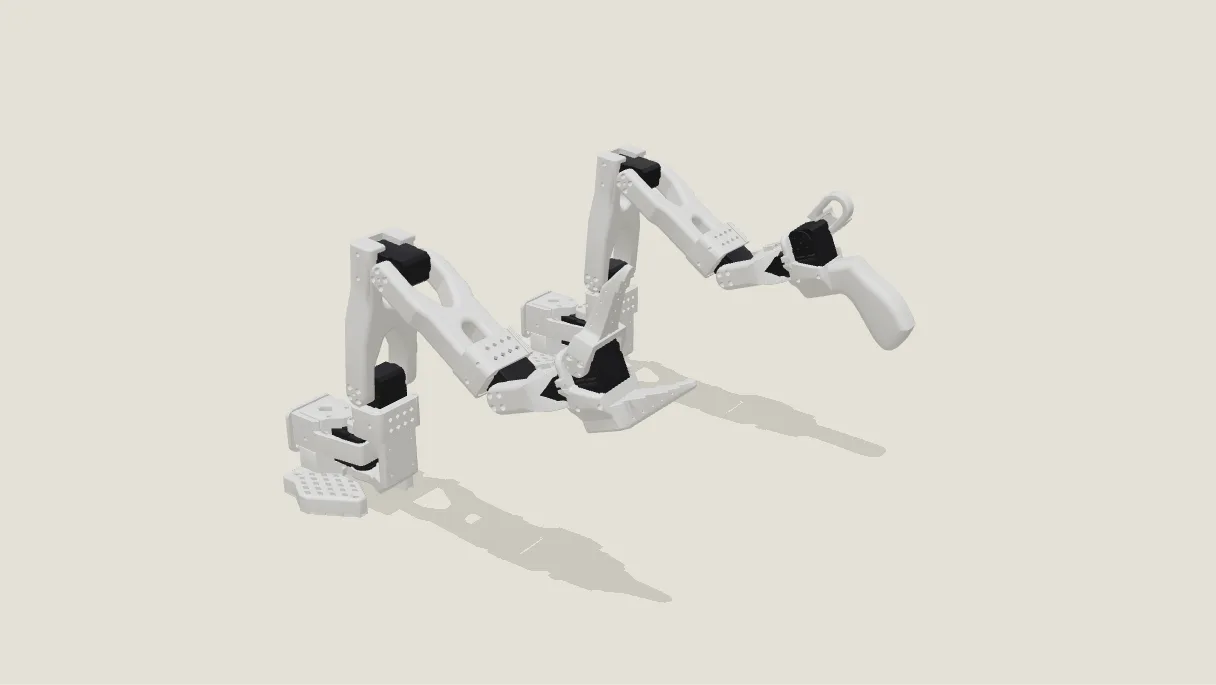
โมเดล 3 มิติ
แขน leader และ follower แบบ 3 มิติ
สเปก
- พัฒนาต่อจาก
- ฮาร์ดแวร์โอเพนซอร์ส SO-101 (TheRobotStudio × Hugging Face)
- รูปแบบ
- แขน leader 1 ตัว + แขน follower 1 ตัว
- ข้อต่อต่อแขน
- 6 (แขน 5 DoF + มือจับ)
- เซอร์โว
- Feetech STS3215 × 12 พร้อมเอนโค้ดเดอร์แม่เหล็ก 12 บิต
- อัตราทดแขน follower
- 1/345 ทุกข้อต่อ
- อัตราทดแขน leader
- ผสม 1/191, 1/345, 1/147 (ขยับด้วยมือได้เบา)
- บอร์ดควบคุม
- บอร์ด bus-servo แขนละ 1 บอร์ด ต่อ USB-C เข้าคอมพิวเตอร์
- ไฟเลี้ยง
- อะแดปเตอร์ 5 V แขนละ 1 ตัว (มีแขน follower แรงบิดสูง 12 V ให้เลือก)
- คอมพิวเตอร์
- PC ที่รัน LeRobot (Python): Linux, macOS หรือ Windows
- กล้อง
- เว็บแคม USB ทั่วไป รองรับ RealSense
- สัญญาอนุญาต
- Apache-2.0
ในกล่องมีอะไรบ้าง
| รายการ | จำนวน |
|---|---|
| แขน leader + แขน follower | — |
| เซอร์โว STS3215 × 12 (ติดตั้งแล้ว) | — |
| บอร์ดควบคุม bus-servo | 2 |
| อะแดปเตอร์ 2 ตัว และสาย USB-C 2 เส้น | — |
| แคลมป์ยึดโต๊ะ | 4 |
การใช้งาน
ใช้งานที่ไหนได้บ้าง
ตัวอย่างการใช้งาน
- คอร์ส AI และหุ่นยนต์
- งานวิจัย imitation learning
- แฮกกาธอนและเวิร์กช็อป
- ทดลองงานหยิบจับก่อนลงทุนซื้อหุ่นยนต์ตัวใหญ่
เอกสารและซอร์สโค้ดต้นทาง
- เอกสาร LeRobot SO-101huggingface.co
- LeRobot บน GitHubgithub.com
- ฮาร์ดแวร์ SO-ARM100/101github.com
บริการจากเรา
สิ่งที่เราเพิ่มให้นอกจากตัวฮาร์ดแวร์
- ประกอบและปรับเทียบ
- เราประกอบ ปรับเทียบ และทดสอบแขนกลและหุ่นยนต์เคลื่อนที่ให้ก่อนส่งถึงมือคุณได้
- คลาสและเวิร์กช็อป
- เราเคยสอนพื้นฐานหุ่นยนต์ให้นักศึกษาอาชีวะ และดูแลชมรมหุ่นยนต์ในโรงเรียนประถม ทำแบบเดียวกันให้โรงเรียนหรือทีมของคุณได้
- ดูแลเป็นภาษาไทย
- ตอบคำถาม จัดหาอะไหล่ และซ่อม โดยวิศวกรทีมเดียวกับที่ขายให้คุณ
- ซอฟต์แวร์เฉพาะงาน
- อยากให้หุ่นยนต์ทำงานเฉพาะทาง? เราเป็นบริษัทพัฒนาซอฟต์แวร์ด้วย
สินค้าอื่นจาก GSF
สินค้าอื่นๆ
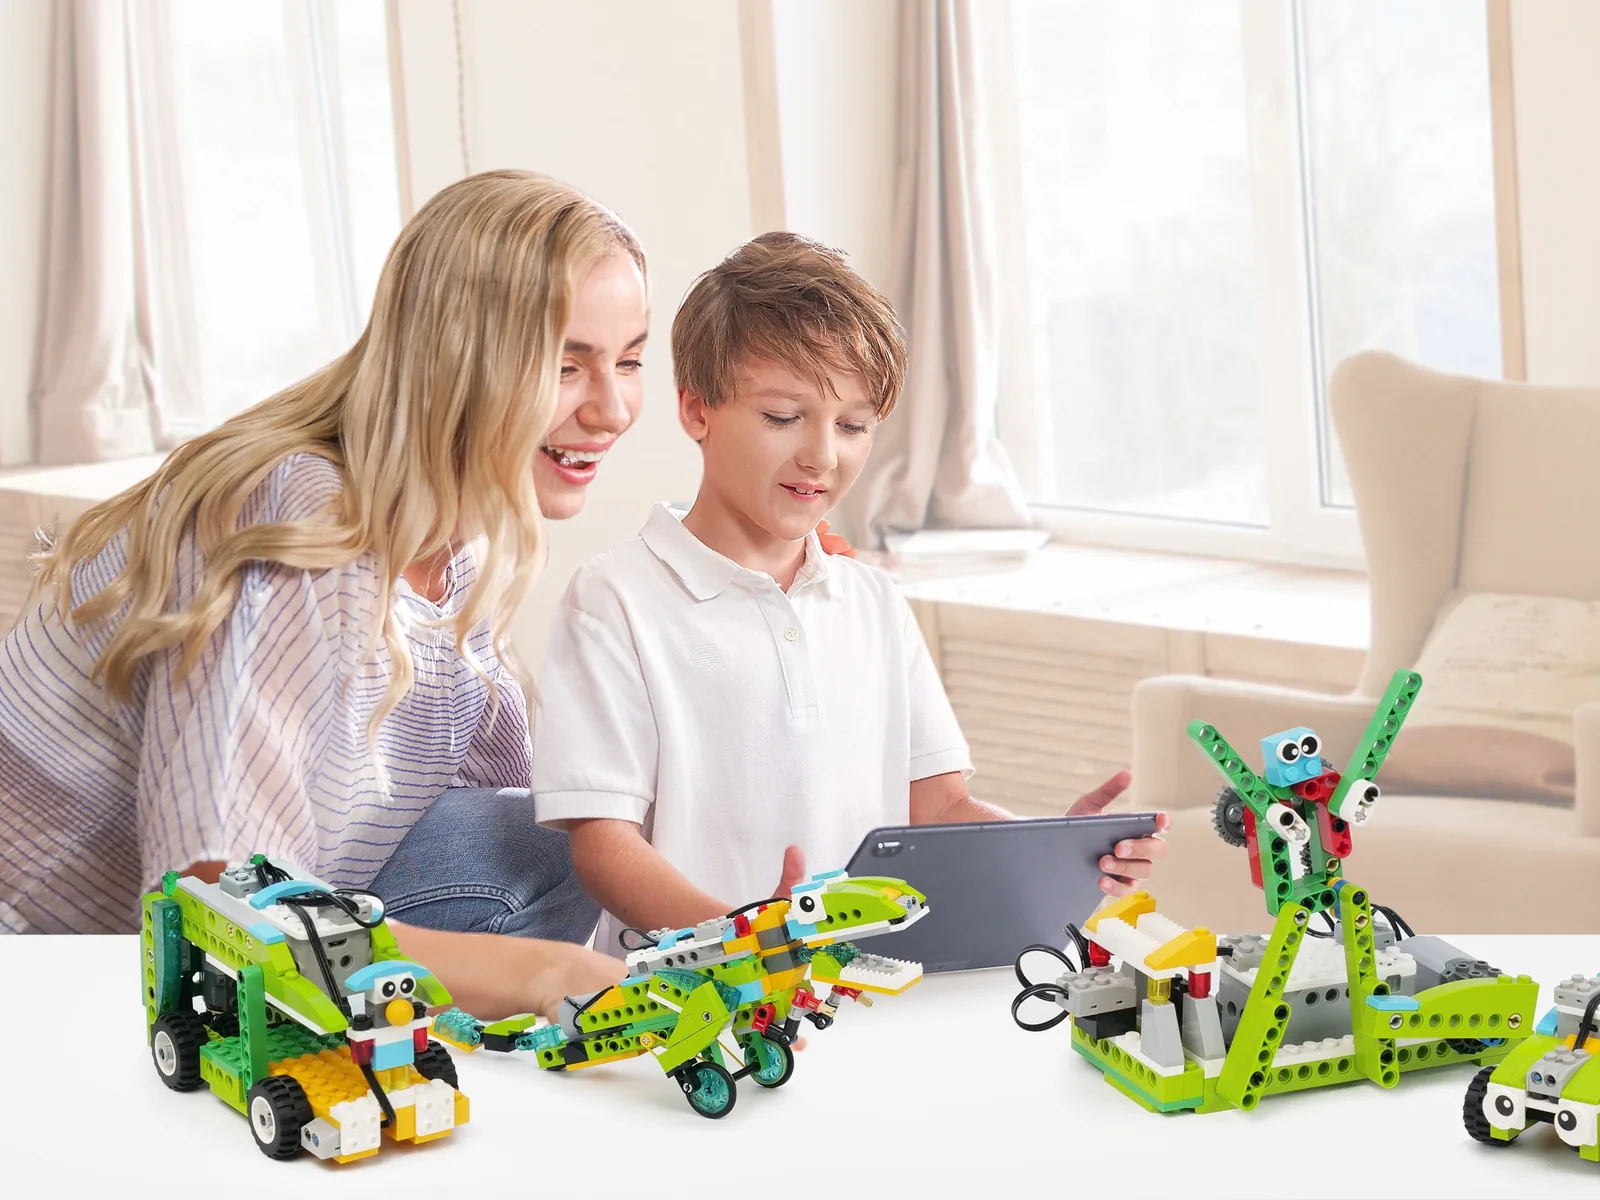 ชุดหุ่นยนต์ STEMMakerzoidต่อหุ่นยนต์จากตัวต่อ แล้วเขียนโปรแกรมสั่งงานจากมือถือเริ่มต้น ฿2,400
 แพลตฟอร์มเรียนหุ่นยนต์ออนไลน์RoboParkเรียนเขียนโปรแกรมหุ่นยนต์ในระบบจำลองออนไลน์ ไม่ต้องมีหุ่นจริงอยู่ระหว่างพัฒนา
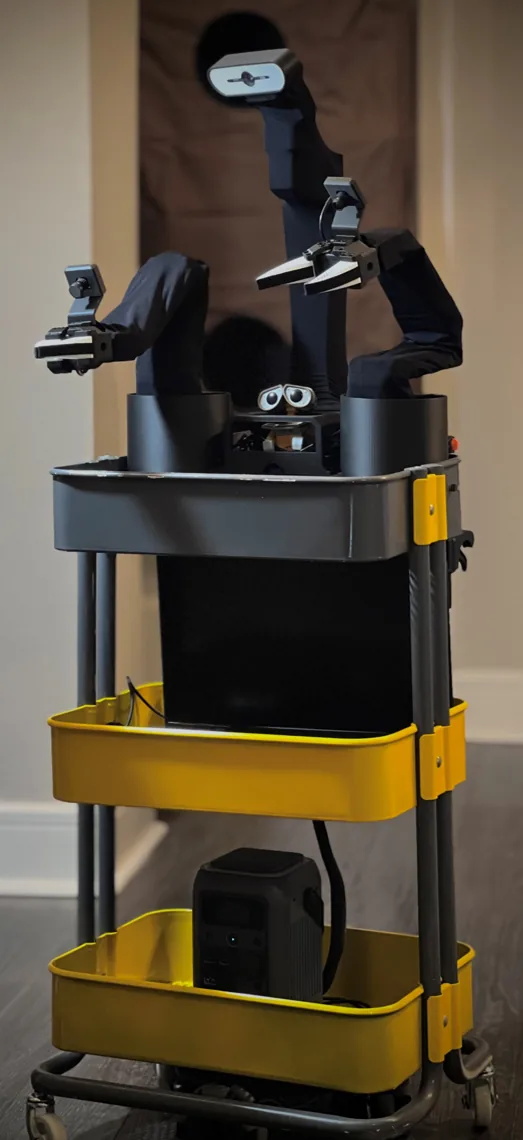 หุ่นยนต์เคลื่อนที่แขนคู่ArmoGoสองแขน หัวกล้อง และฐานล้อ สำหรับงานวิจัยหุ่นยนต์ทำงานบ้านสอบถามราคา
- เครื่องมือบริหารโปรเจกต์Takticระบบติดตามงานสำหรับทีมซอฟต์แวร์และหุ่นยนต์ ใช้ง่ายกว่า Jiraอยู่ระหว่างพัฒนา
สอบถามราคาและระยะเวลาส่งของ Armo
บอกเราว่าจะใช้ทำอะไร และต้องการให้ประกอบให้หรือไม่ แล้วเราจะแจ้งราคาและระยะเวลาส่งของ
- โทรศัพท์
- 092-270-2597086-505-3533
- สำนักงาน
- 52/9 หมู่บ้านสุชาวดี หมู่ 3 ซอยสุขประชาสรรค์ 3ถนนติวานนท์ ตำบลบางพูดอำเภอปากเกร็ด จังหวัดนนทบุรี 11120เปิดใน Google Maps
- เวลาทำการ
- จันทร์–ศุกร์ 9:00–18:00 น.